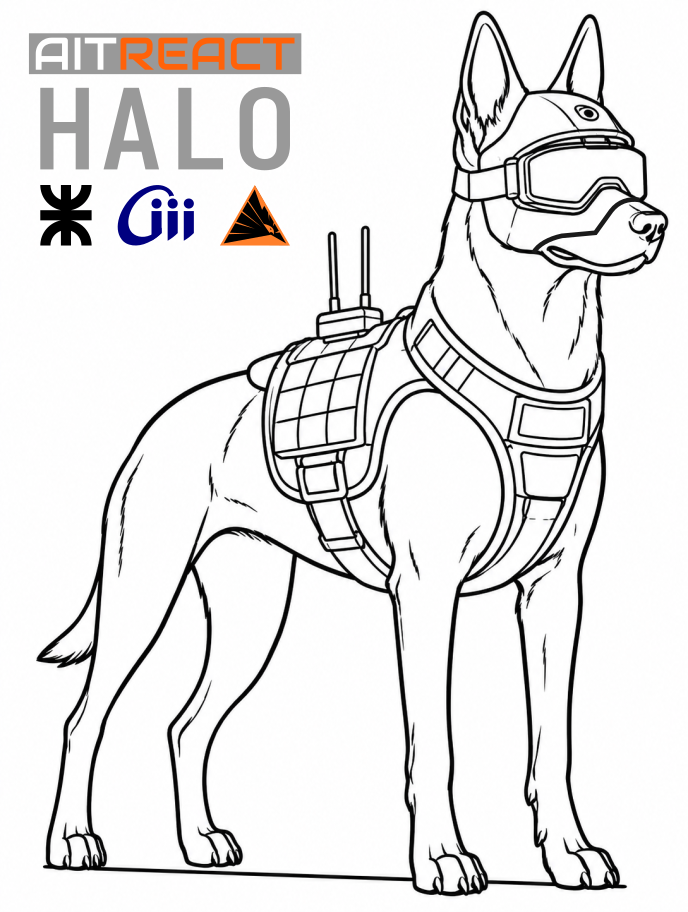
HALO
Los equipos K9 continúan siendo una de las herramientas más eficientes para la exploración inicial de estructuras colapsadas, debido a su capacidad de desplazamiento en terrenos irregulares y su elevada sensibilidad olfativa. Sin embargo, una limitación importante de estos sistemas radica en la falta de información espacial precisa sobre los hallazgos realizados durante la exploración, especialmente en entornos donde las comunicaciones son inexistentes o inestables. Este proyecto propone el desarrollo de un sistema basado en la adquisición de datos visuales e inerciales montado en un casco K9, capaz de registrar la trayectoria y el entorno recorrido durante la misión. A partir de estos datos, se plantea la reconstrucción diferida de mapas métricos mediante técnicas de fusión sensorial dentro del marco de SLAM visual-inercial. La información obtenida podrá ser utilizada posteriormente por equipos humanos para planificar intervenciones más seguras y eficientes en estructuras colapsadas.
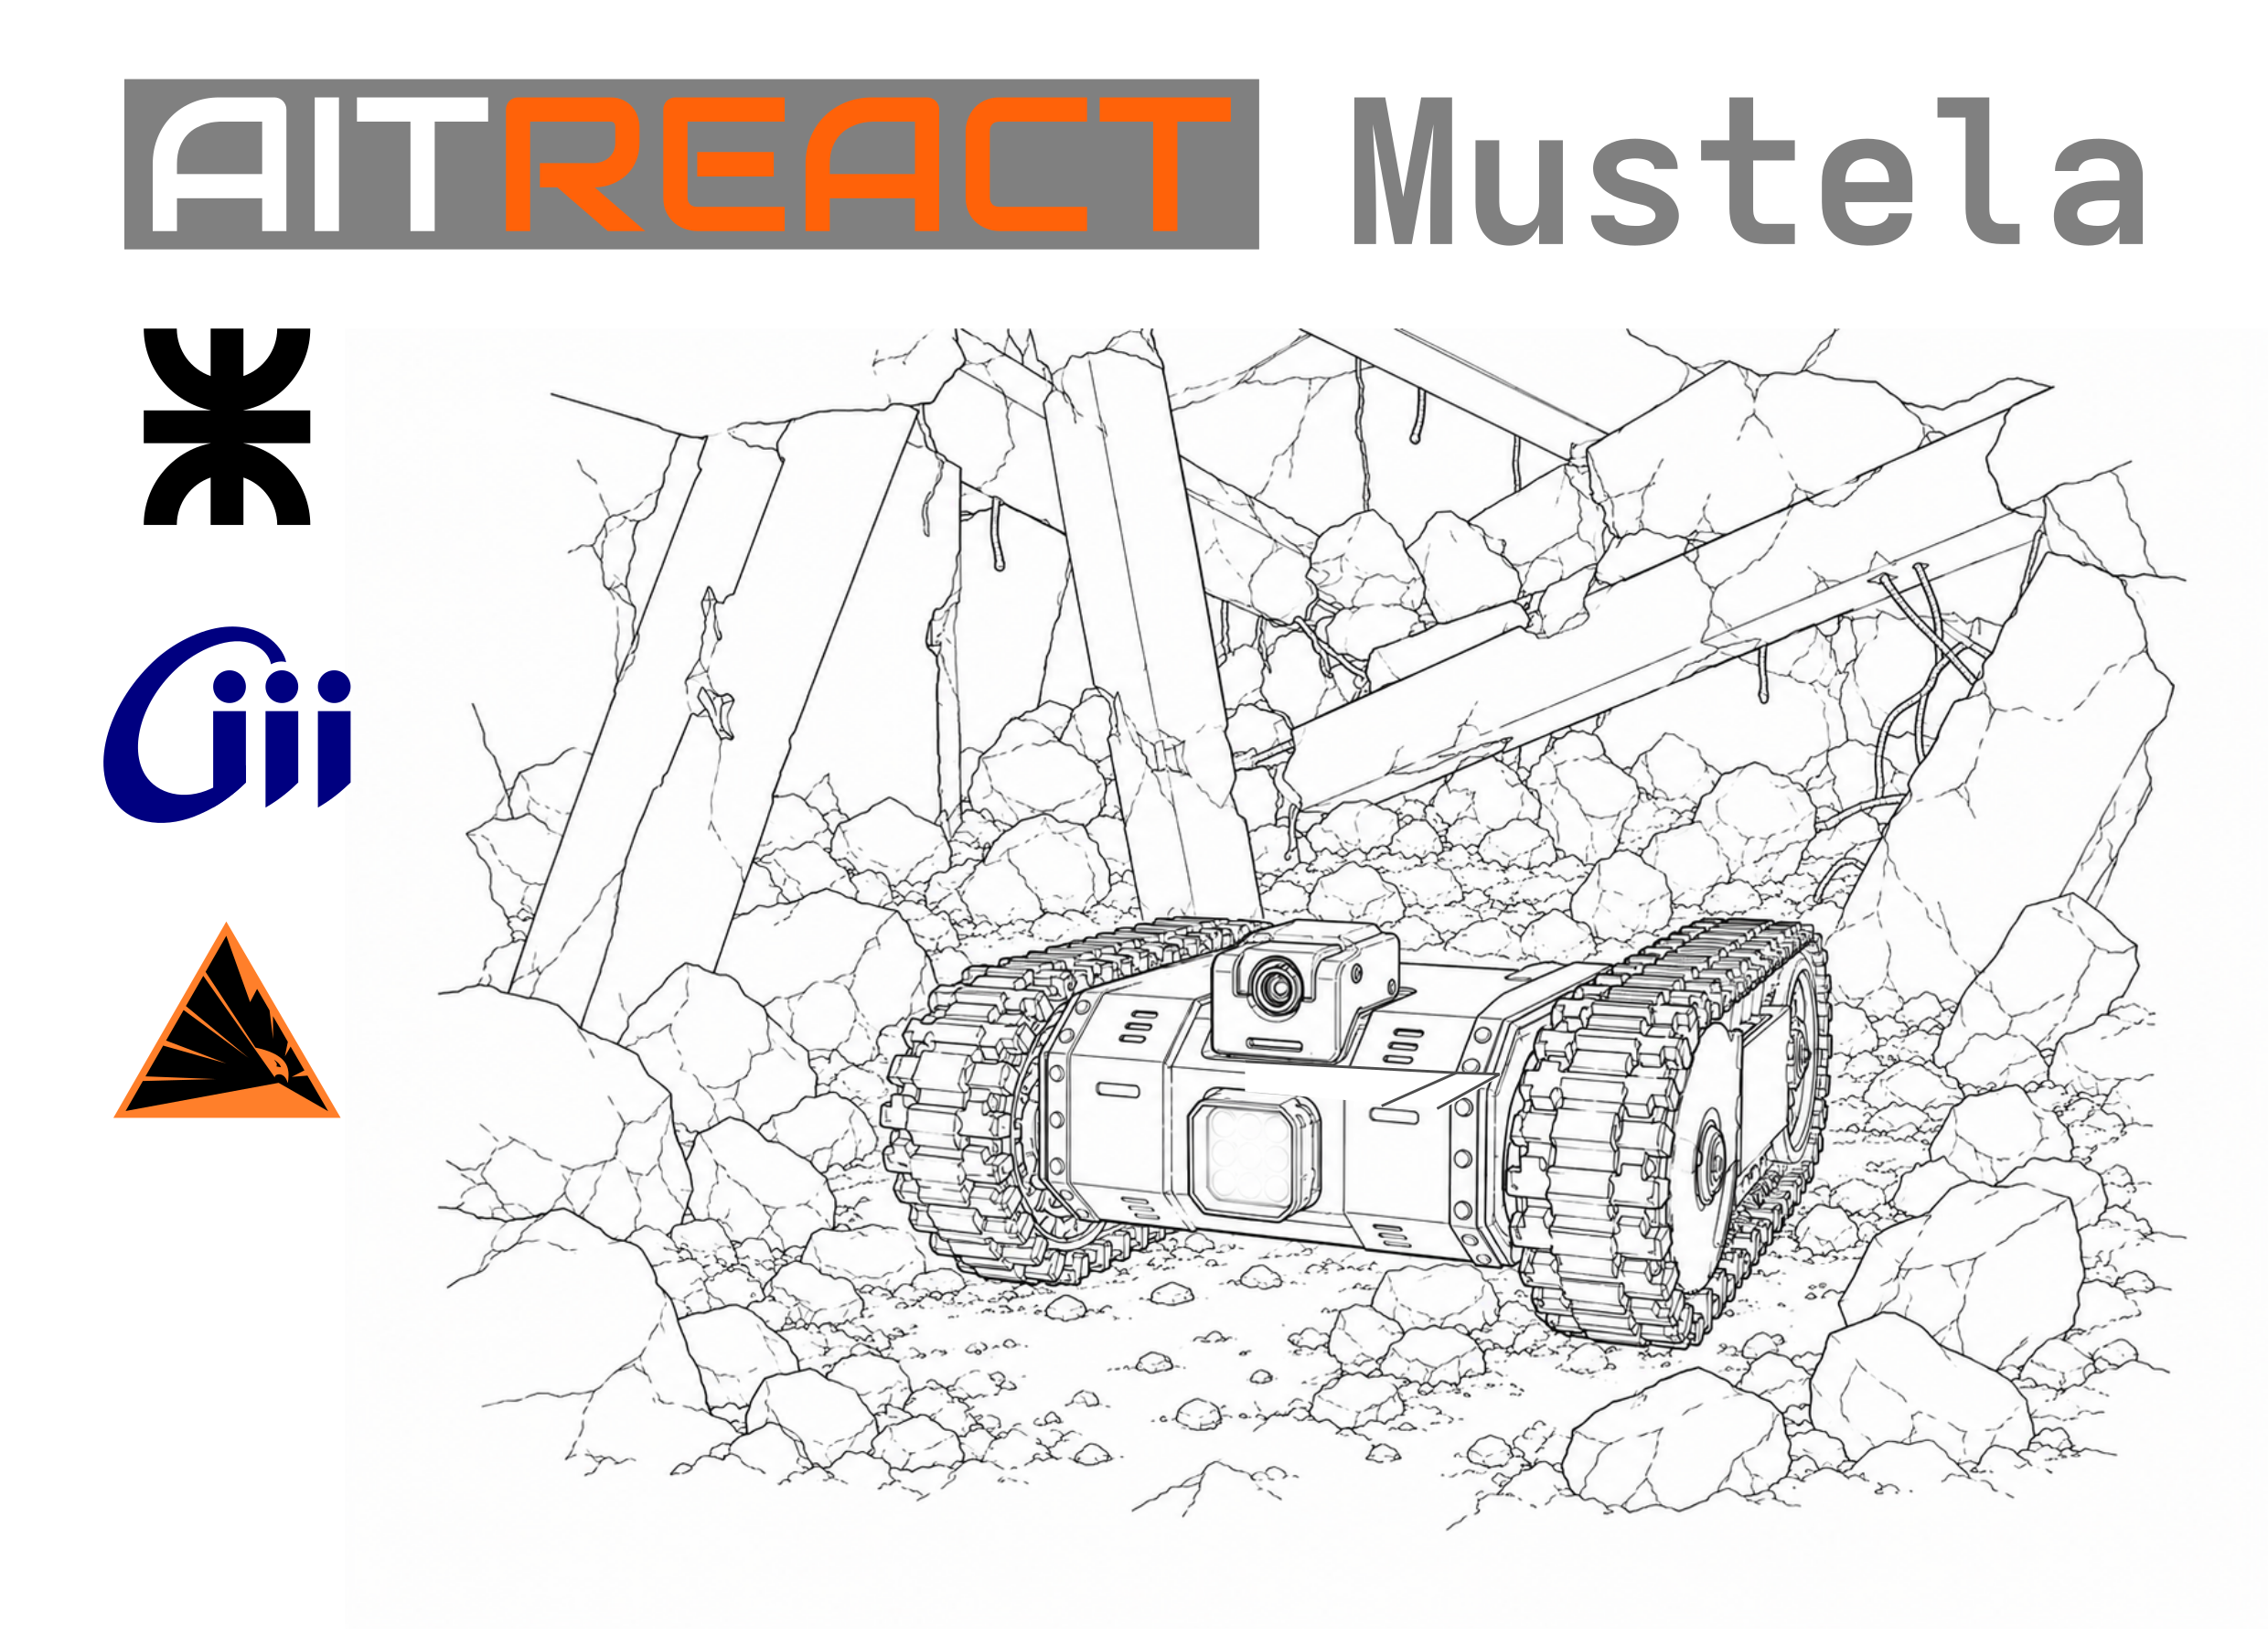
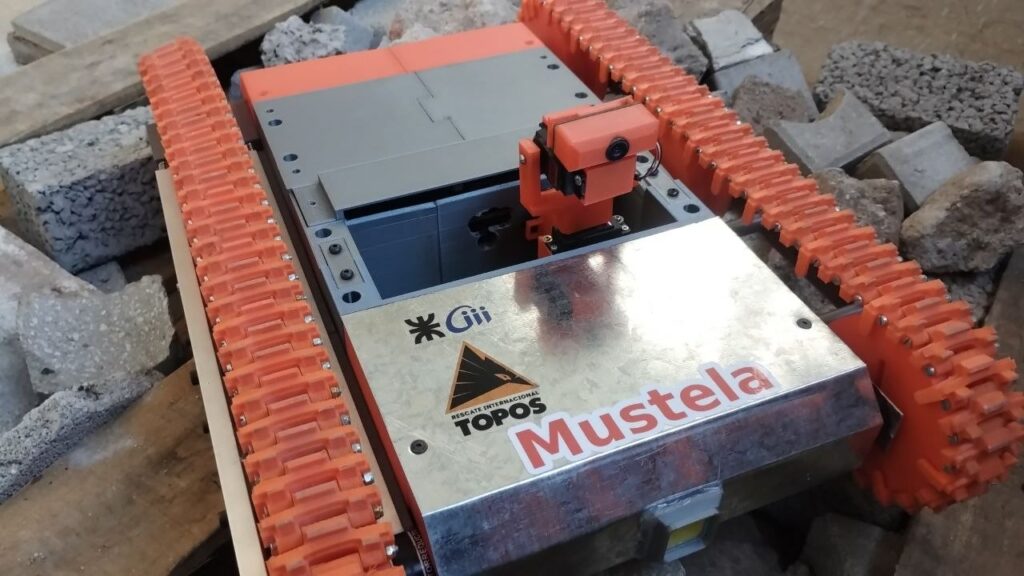
Mustela
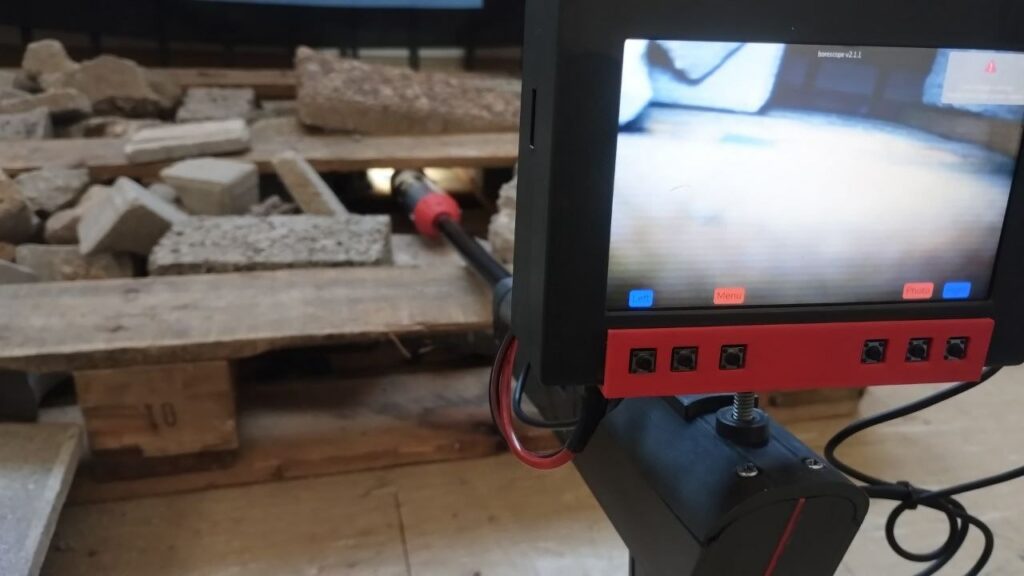
MUSTELA es un robot modular de tamaño reducido y bajo costo construido para ingresar a estructuras colapsadas cuando todavía no lo puede hacer un rescatista, ya sea porque el lugar no está debidamente asegurado o porque no tiene espacio suficiente.